A STARTING POINT FOR YOUR NEXT TASK
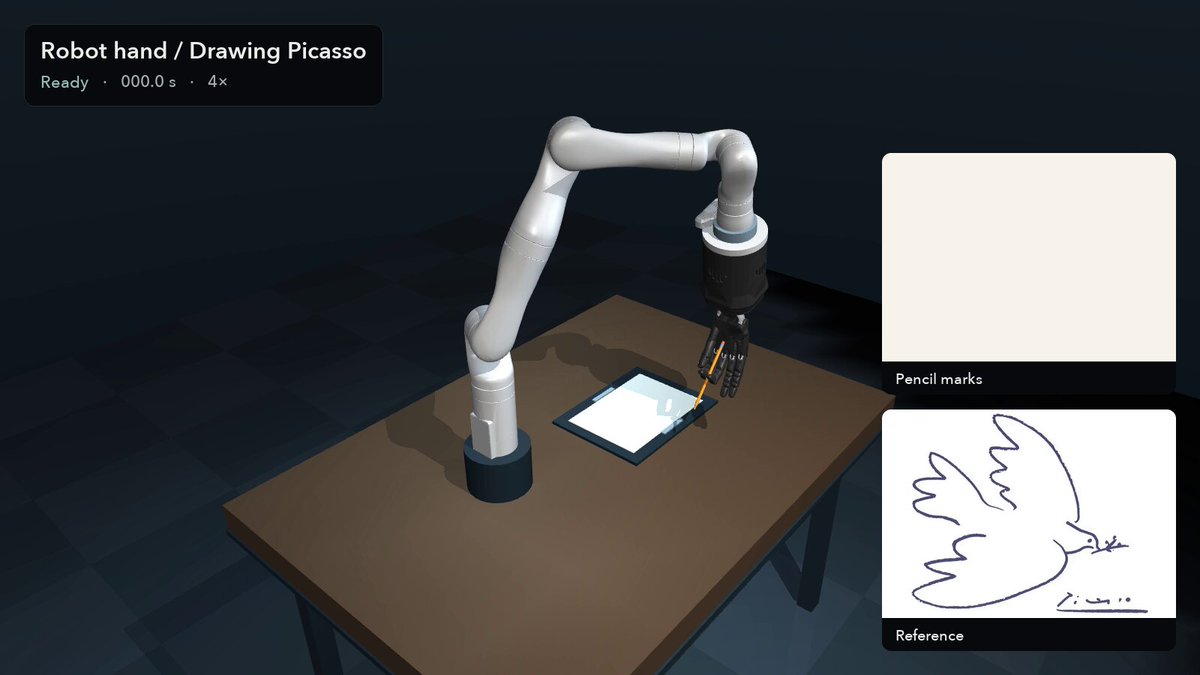
在 MuJoCo 中进行机器人绘图仿真
构建 MuJoCo 物理环境并为多指机械臂开发控制器以绘制艺术作品的指南。
改成你自己的任务。
- 补上你的材料、对象和使用场景。
- 说明要交付的文件、页面或文字,以及验收标准。
- 先在在线对话中梳理需求,再到桌面推进文件与工具执行。
中文参考
构建一个 MuJoCo 环境并编写一个控制器,使用 {argument name="robotic system" default="机械臂和五指手"} 来绘制 {argument name="artwork" default="毕加索的鸽子"}原始提示词
build a MuJoCo setup and write a controller to draw Picasso’s dove using a robot arm and a five-fingered hand
进入在线对话后,提示词会填入草稿,由你检查后发送。在线对话目前处理文本;网页、图片与 3D 制作需配合桌面端及相应工具。条目中的模型、技能和外部工具不代表当前账号已具备这些能力。